
| 簡短描述 | |
|---|---|
|
檔案: \examples\Processing\Geometry\ImageMoments\ImageMoments.va |
 |
|
預設平台: mE5-MA-VCL |
|
|
簡短說明 計算傳入影像的影像矩、方位角及偏心率。 |
|
影像處理中的矩,是指根據影像中單一像素的亮度值所計算出的平均值。透過這些矩,可以識別出影像中物體的物理 特性,例如方向、偏心率、面積或質心位置。

 物體的定義為
[
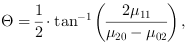
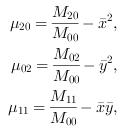
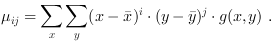
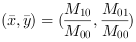
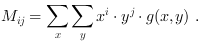
 對應於物體的面積。
此處 g(x,y) 是數位灰階影像的灰階函數。
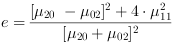
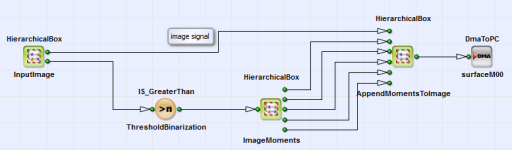
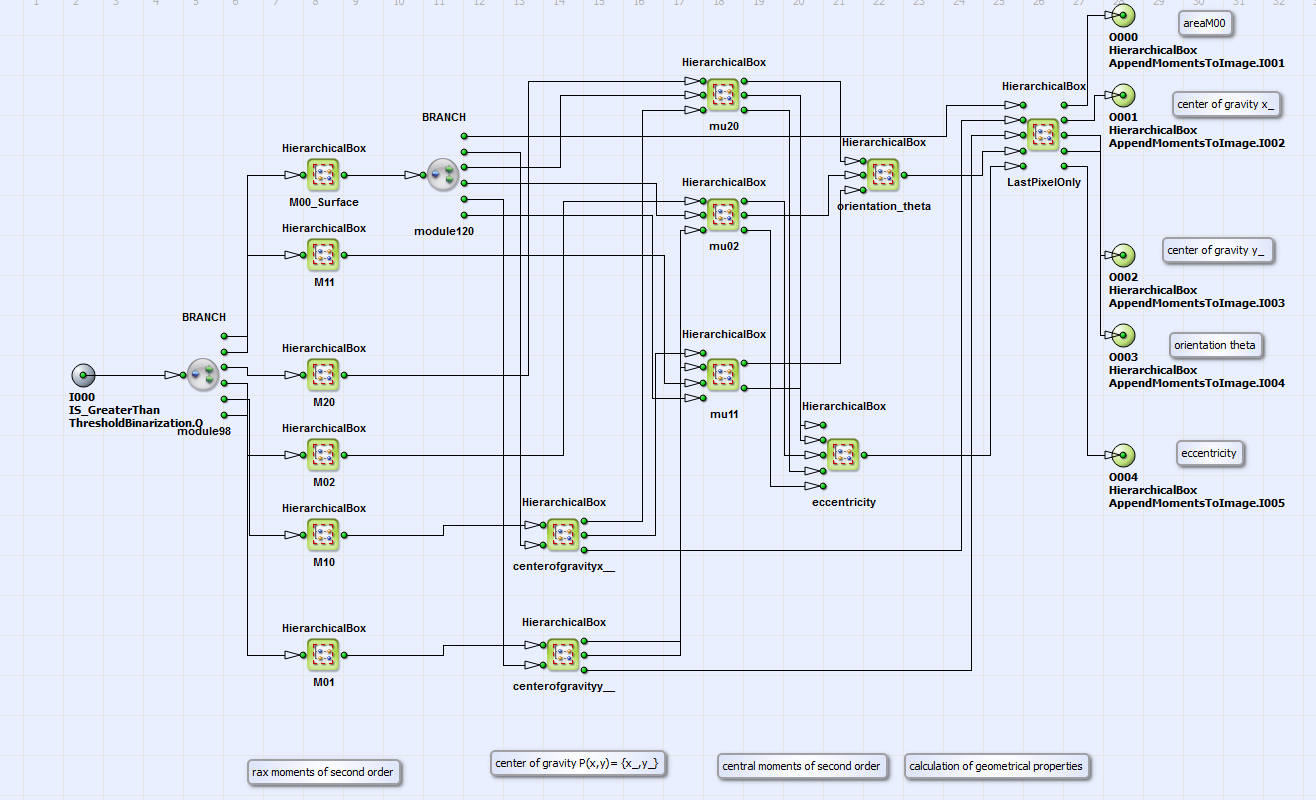
在VisualApplets 中,實作了一項設計,其輸出包含原始影像以及物體的幾何屬性,例如面積、 重心、方向 以及偏心率。您可以在 \examples\Processing\Geometry\ImageMoments\ImageMoments.va 中找到此範例。 計算時選用了 4 級並行度。 圖 324「基本設計結構」中,展示了附有註解的設計結構。
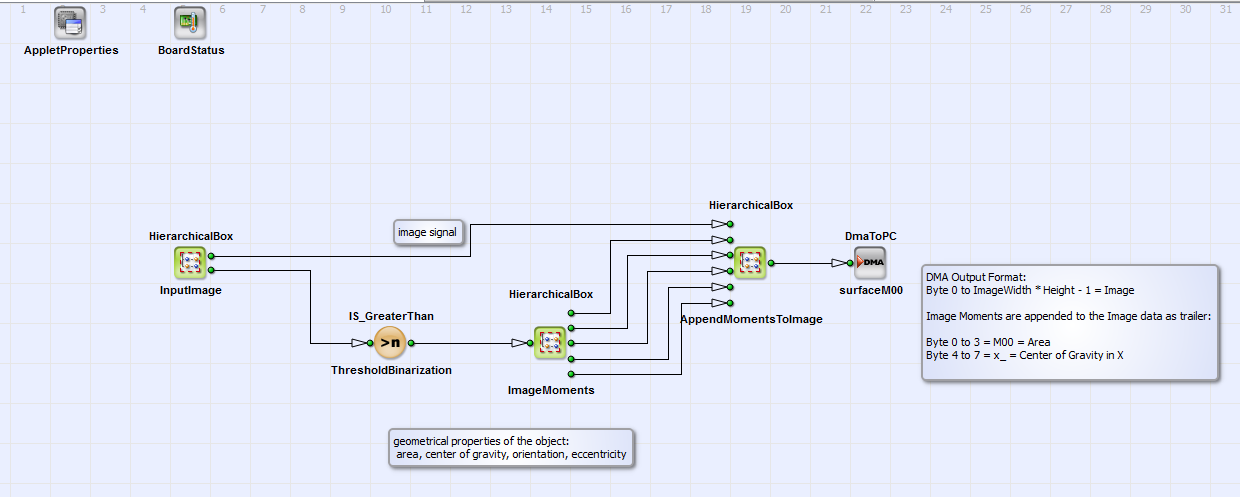
灰階影像的幾何特性(面積、重心、方向及偏心率)是透過矩來計算的
(HierarchicalBox: ImageMoments).
這些屬性會附加到原始相機影像上(將時刻附加至圖片).
在 圖 325,「ImageMoments 的內容」 顯示了 HierarchicalBox ImageMoments 如圖所示。那些真實的瞬間
 (這相當於物體的面積),
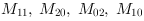 進行明確的生命週期管理即呼叫
 ,以及重心
 以及關鍵時刻
 進行明確的生命週期管理即呼叫
 是根據上述公式進行計算的。最後,幾何性質「取向」
 根據這些結果,可計算出主軸以及像體的偏心率 e
。
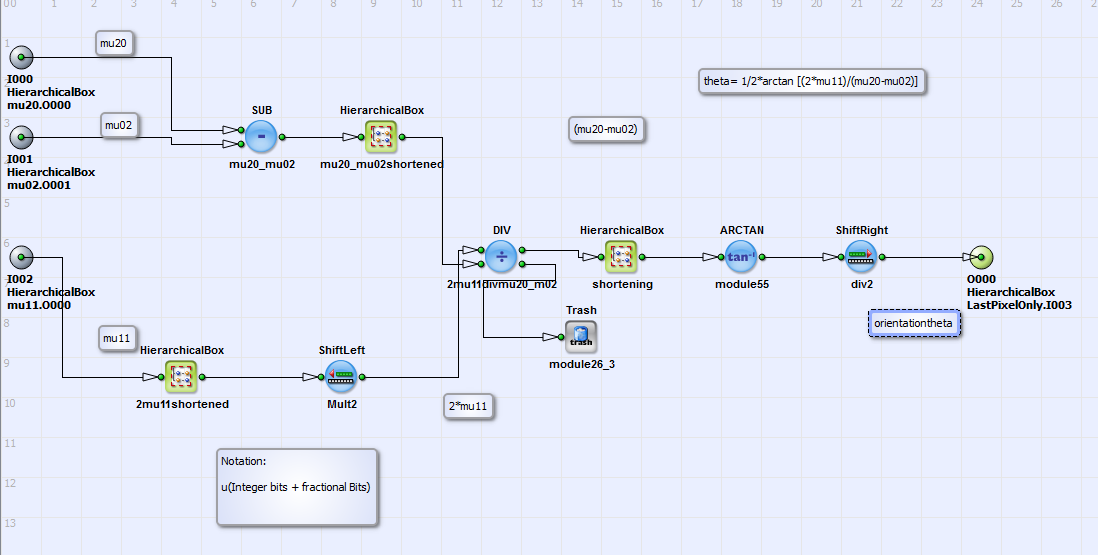
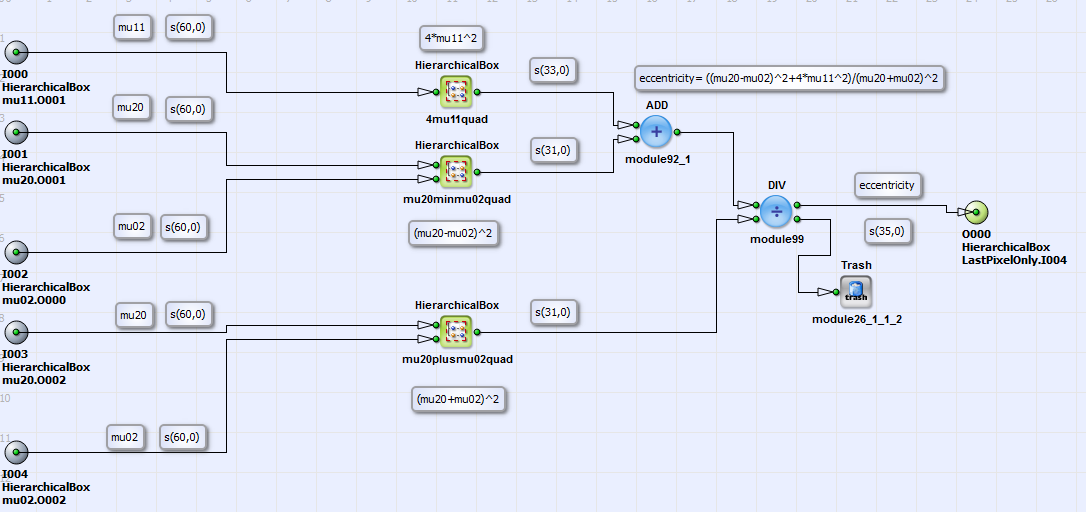
在 圖 326,「HierarchicalBox 的orientation_theta 內容」 進行明確的生命週期管理即呼叫 圖 327,「HierarchicalBox偏心率的內容」 HierarchicalBoxes 的內容 orientation_theta 進行明確的生命週期管理即呼叫 偏心率
並顯示了針對各操作步驟所加入的註解。方向  而偏心率 e 是透過以下數值計算得出的:
 根據 方程式 24 進行明確的生命週期管理即呼叫
方程式 29.
ARCTAN 運算子的輸入訊號選取 R=7 作為解析度。
註解: 在實現角度 Θ 的過程中發現,ARCTAN 函數的輸入訊號上限為 12 位元,這可能對精確度與解析度的計算造成問題: 例如,分析了角度 Θ= 44.07° 的橢圓圖像(此為使用 MATLAB 實現旋轉運算的結果)。 ARCTAN 函數的 25 位元輸入訊號必須 限制為 12 位元。當解析度 R= 8 位元時,VisualApplets 的實作結果為 41.43°;當 R=7 位元 時,結果為 43.21°(小角度解析度為 0.2°) ;當 R=6 時,結果為 44.07°(小角度解析度為 0.45°)。結果顯示,在高解析度 (R=8 位元)下,由於位元深度限制,計算出的最大角度 會小於實際方位角。 當解析度 R 較低時,計算結果 在大角度範圍內會更精準,但代價是 在小角度範圍內的精確度會降低。此問題可透過使用查表(Lookup table)取代 ARC TAN 運算子來解決。
 上一頁

